Мобільний додаток
Ще більше зручності! Миттєві сповіщення про всі актуальні події вашого профілю!


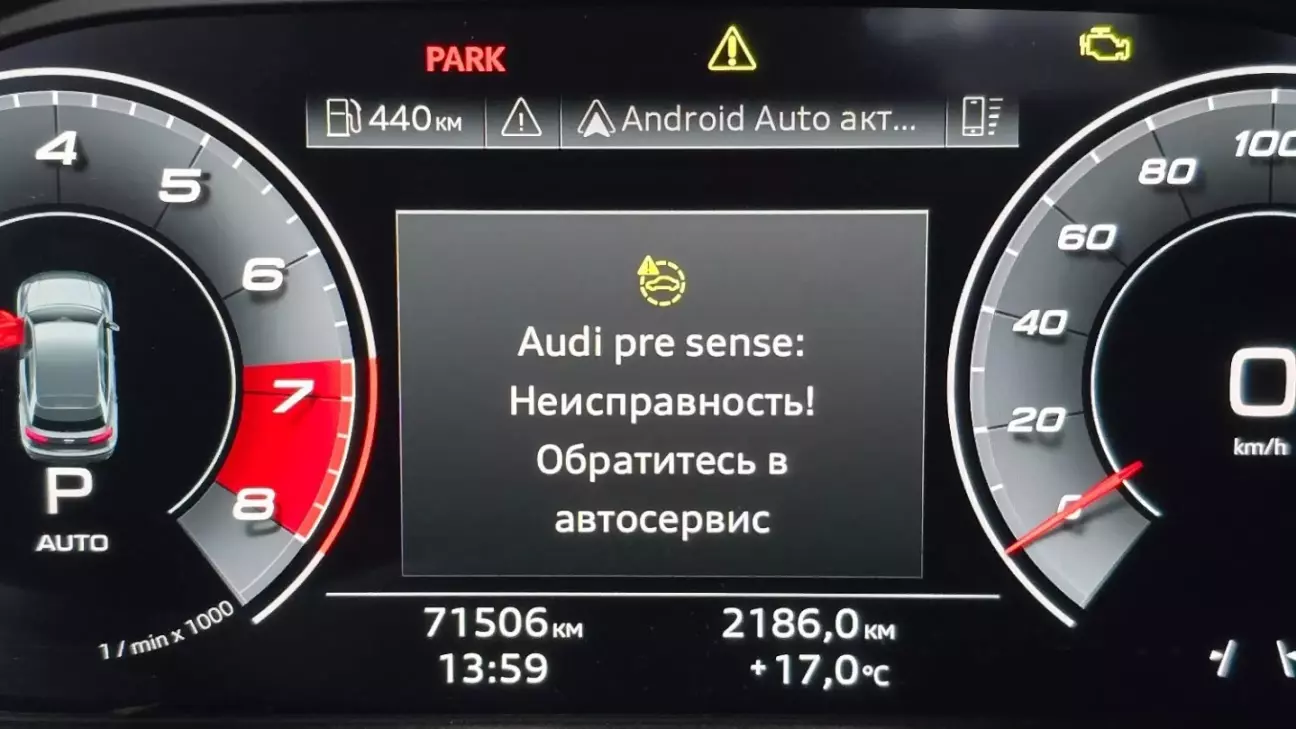 Попередження на приборці (фото з мережі)
Якщо у вас часто або постійно зʼявляється повідомлення про обмежену роботу адаптивного круїзу, системи допомоги руху в заторі або Audi pre sense і при цьому ви маєте адаптер з можливістю читання лайв даних (VCDS, OBDeleven тощо) та бажання виправити це самостійно, то ось кілька порад як це можна зробити:
Заходите в блоки 13 (правий радар) та 8B (лівий/зі сторони водія), дивитесь там лайв значення параметрів, які відповідають за горизонтальне та вертикальне відхилення:
- Misalignment angle, horiz;
- Misalignment angle, horiz, fast algorithm;
- Vertical deadjustment.
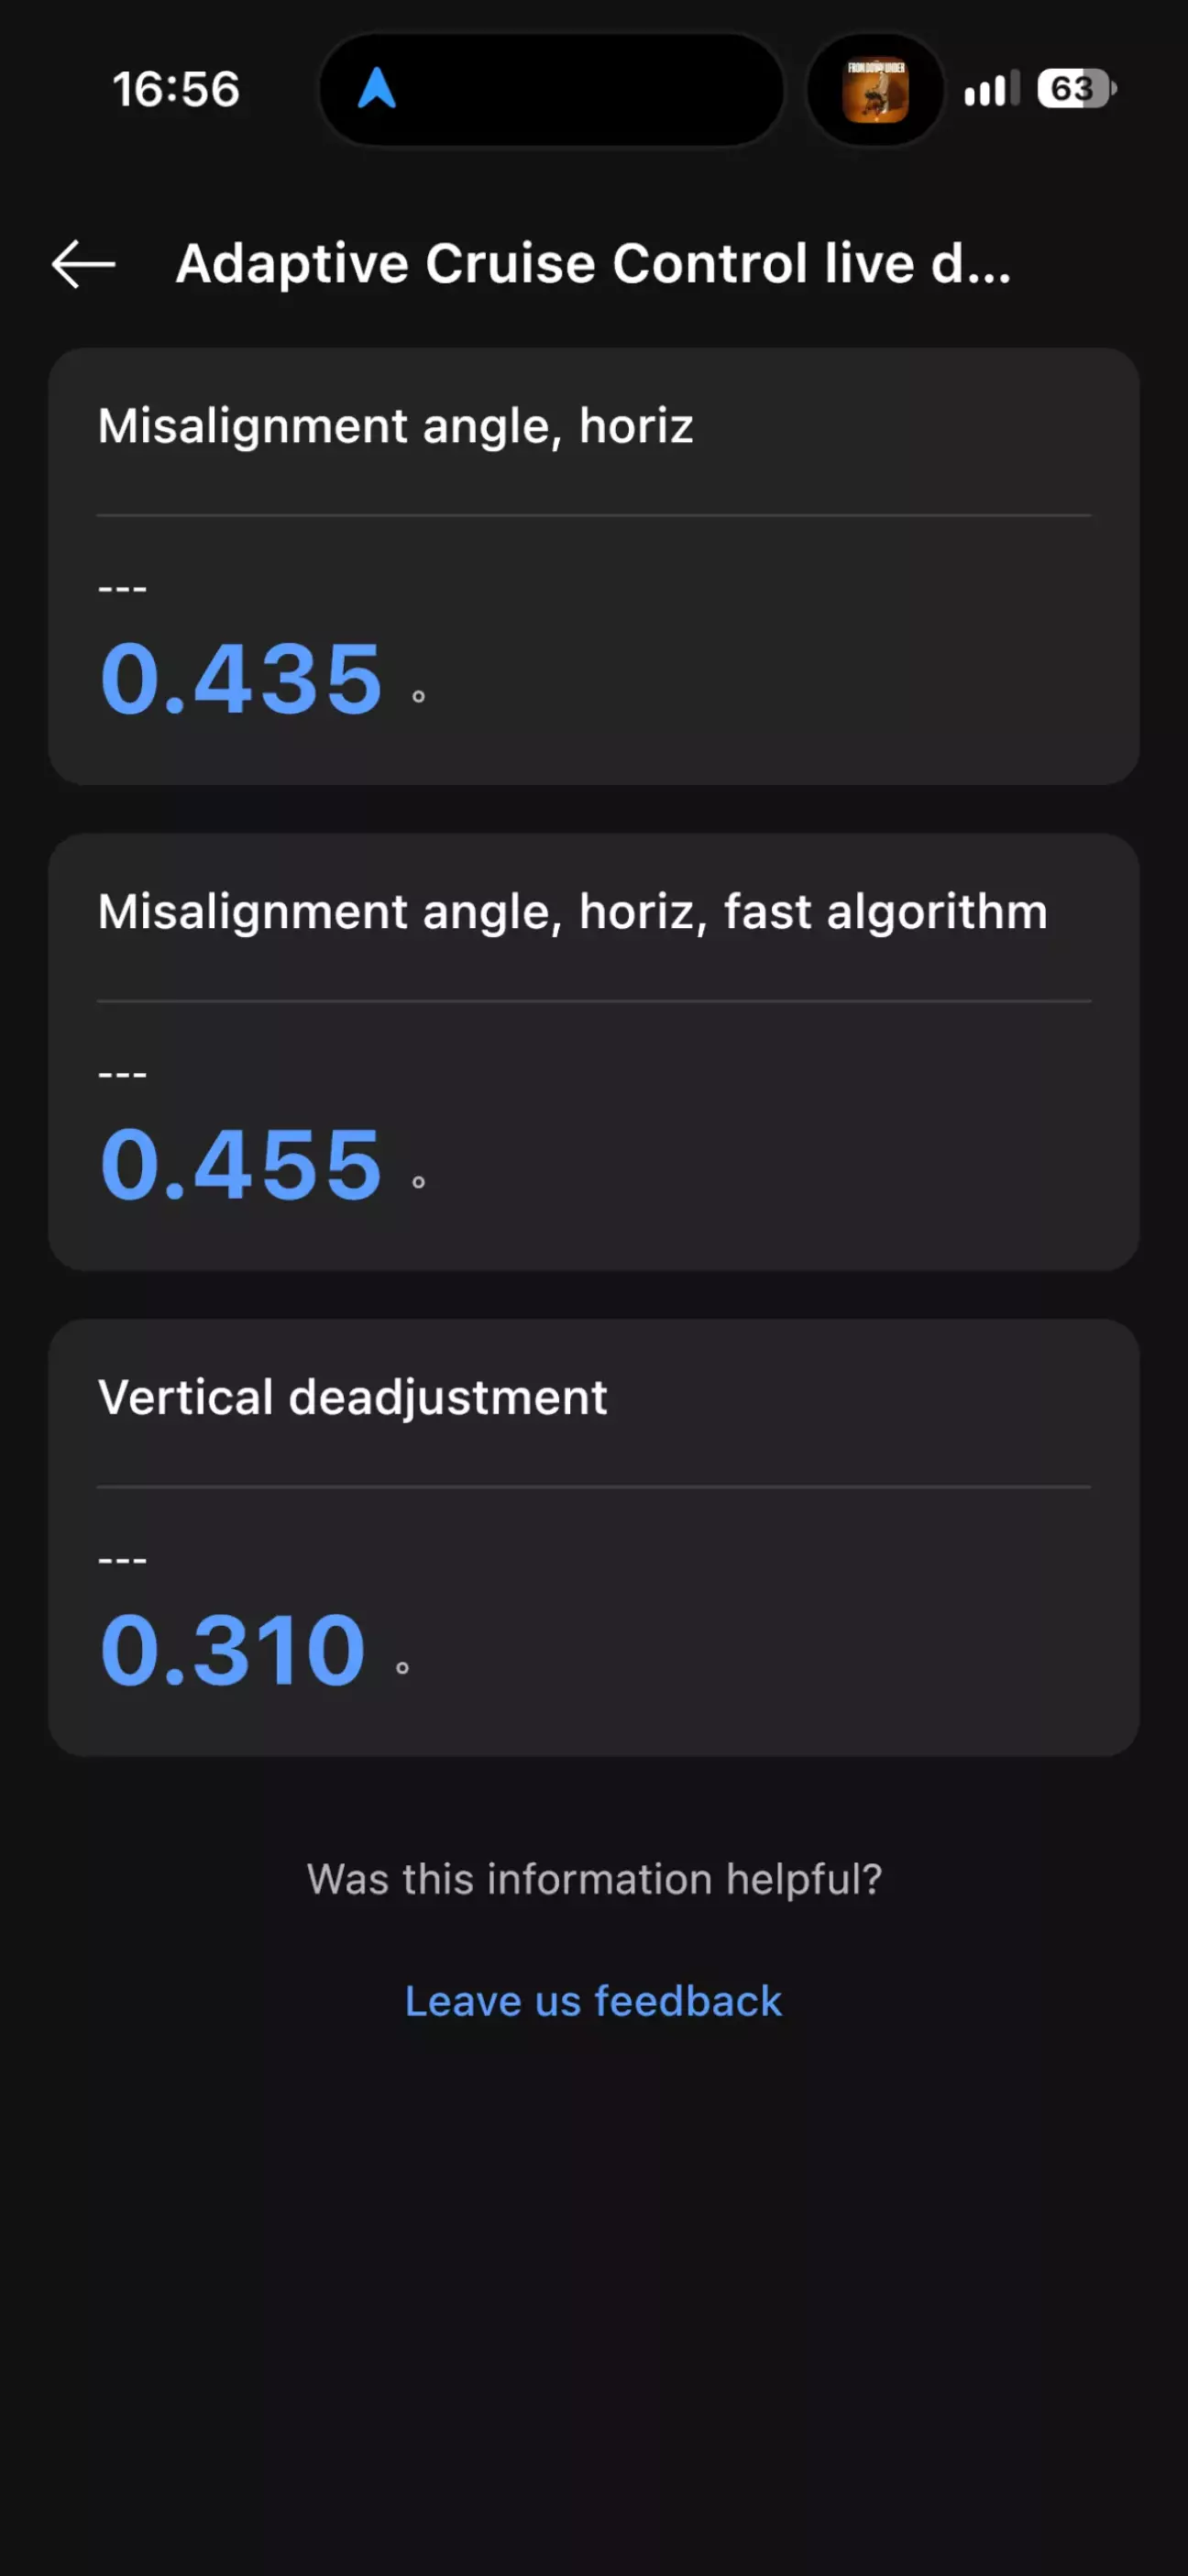 Live значення параметрів 13-го блоку в OBDeleven
Якщо якийсь з вищевказаних параметрів для певного радара має значення більше за 0.8 градуса, то це означає, що цей радар бажано відрегулювати. Для нормальної роботи радарів значення відхилення положення мають бути в межах від -0.8 до 0.8 градуса.
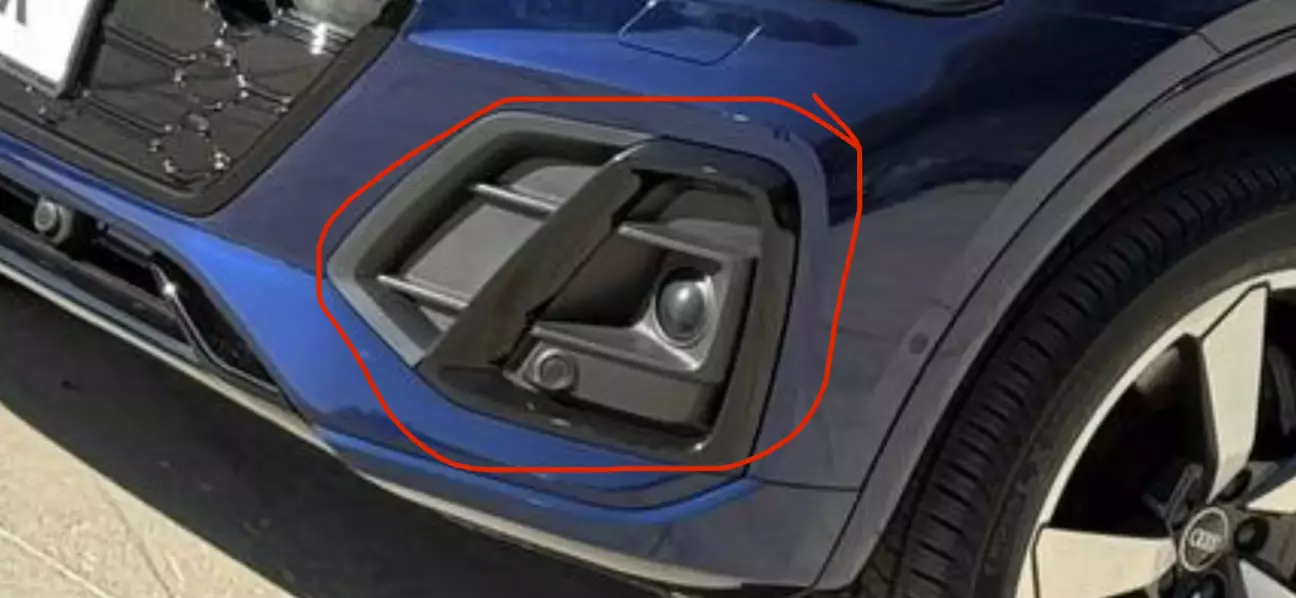
Для доступу до радарів потрібно зняти накладки, які прикривають регулювальні гвинти та область навколо радара (на фото нижче).
Правильно мабуть було б знімати ці накладки, спочатку знявши захисну наладку відразу за бампером, щоб отримати до них нормальний доступ. Але я ліву накладку знімав посмикуючи її від центральної решітки радіатора до краю, адже саме зі сторони радіатора знаходяться пластикові фіксатори, які можна послабити таким чином. Праву накладку знімати простіше, оскільки поруч з нею є заглушка буксирувального гака. І саме через отвір цієї заглушки досить зручно послаблювати фіксатори накладки. Можете спершу зняти праву накладку через той отвір, побачите як виглядає накладка зсередини, де в неї знаходяться фіксатори і це допоможе вам зрозуміти, як зняти ліву накладку (якщо в тому буде необхідність).
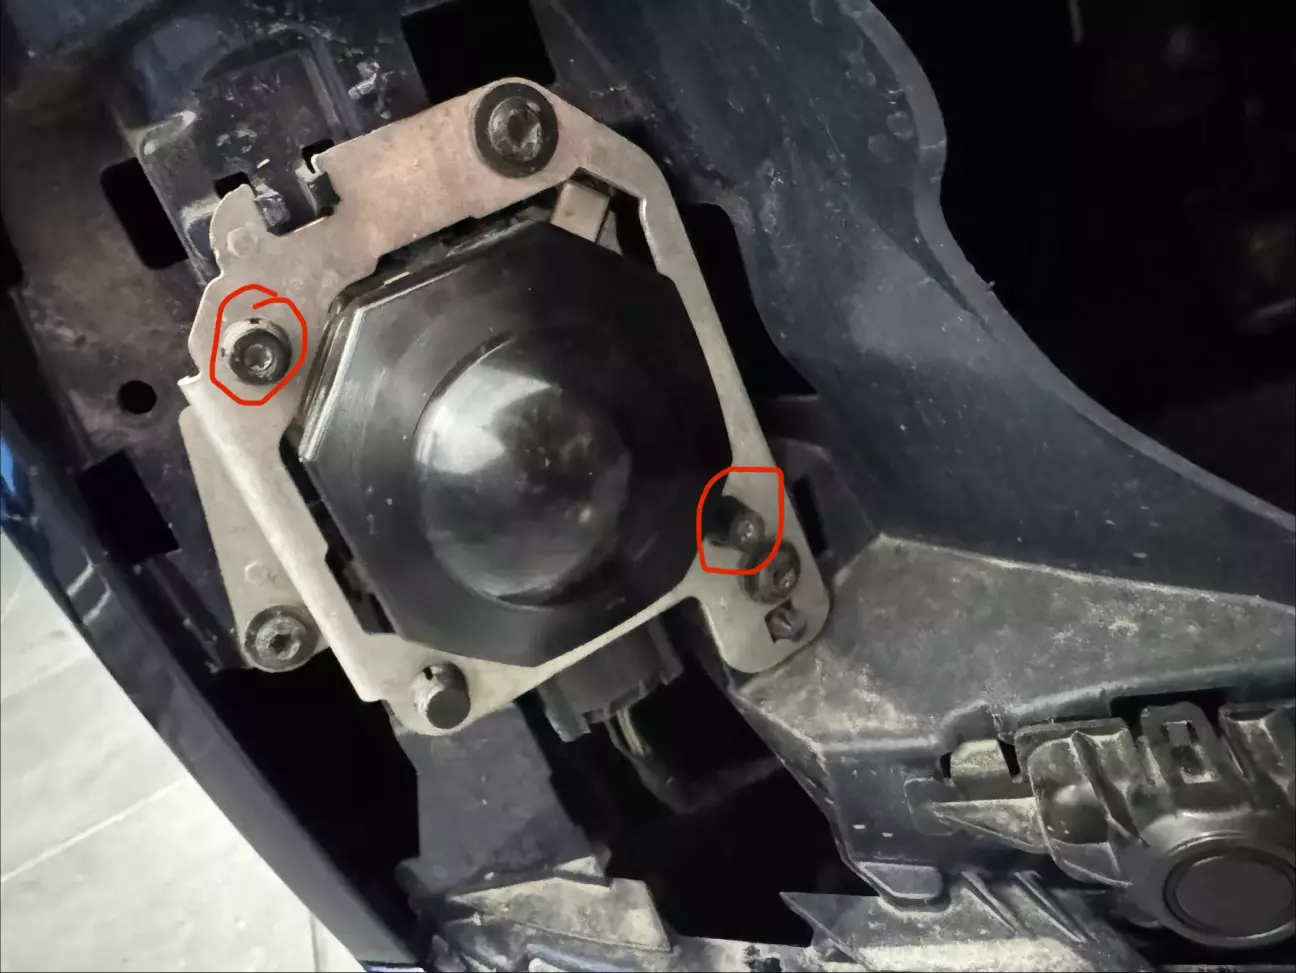
Коли ви вже дістались до потрібного вам радара, то побачите два гвинти, які й відповідають за горизонтальне та вертикальне регулювання (на фото нижче).
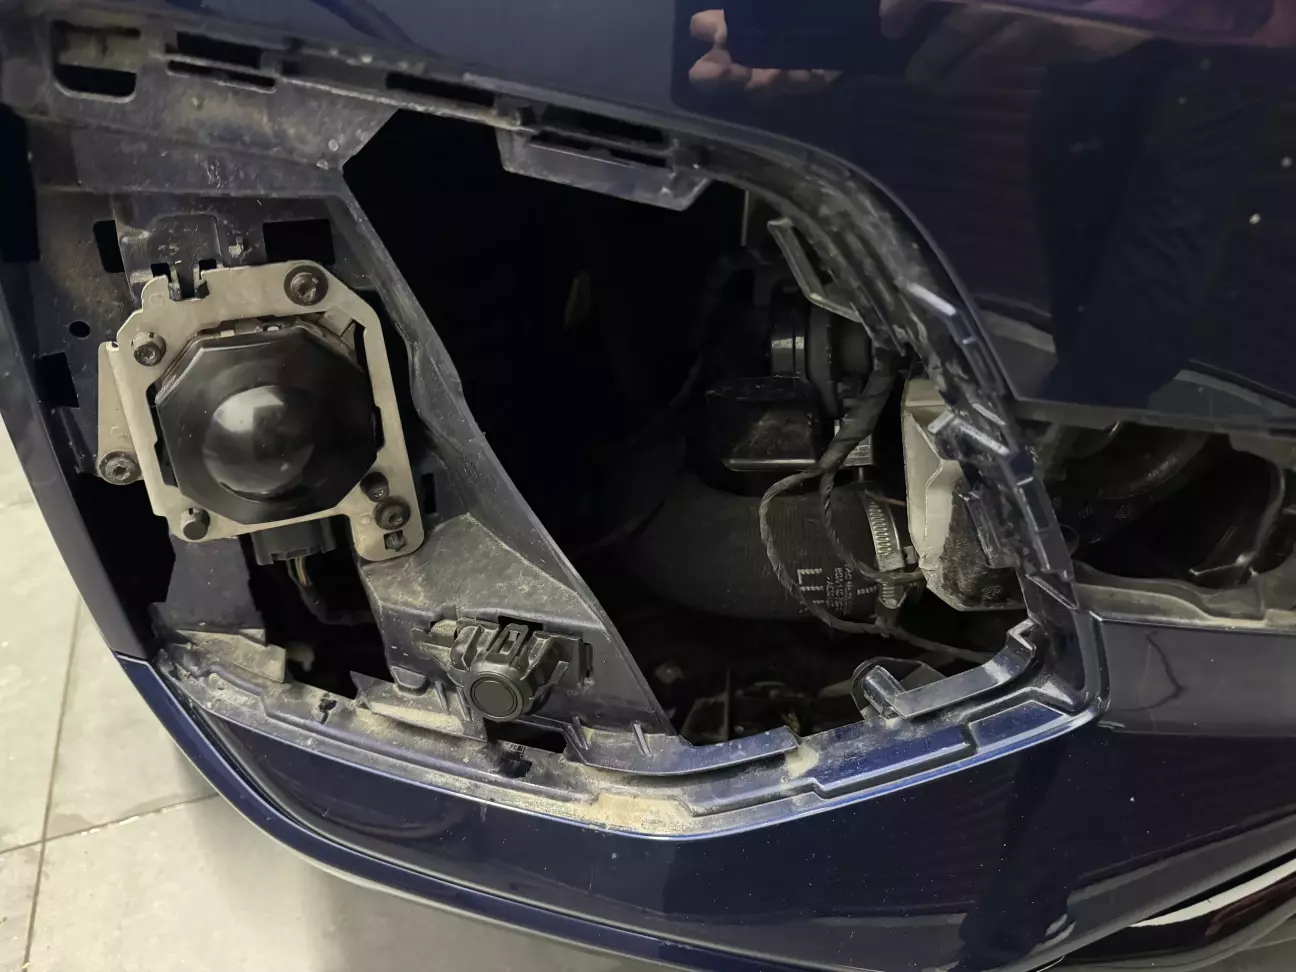
Для регулювання потрібен Torx (який саме точно не пам'ятаю, бо робив усе місяць тому). Верхній лівий гвинт регулює вертикальне положення радара, нижній правий - горизонтальне. Тобто якщо в лайв даних значення вертикального відхилення перевищує норму, то крутите верхній гвинт, якщо є суттєве відхилення по горизонтальному положенню, то крутите нижній (або обидва, якщо є відхилення по обох осях).
Якщо відхилення має плюсове значення, то гвинт потрібно крутити за часовою стрілкою, якщо відʼємне - проти часової стрілки.
Для розуміння того наскільки варто крутити, то з моїх спостережень це виглядає приблизно так: відхилення в 1 градус - 1 повний оберт гвинта.
Після корегування положення радару БАЖАНО через адаптації задати нові значення горизонтального і вертикального відхилень - потрібно вказати 0.00 для кожного радара, який проходив регулювання. Це трішки пришвидшить процес розрахунку нового реального значення відхилення.
Далі просто потрібно зробити кілька поїздок і спостерігати, як міняються значення відхилення положення радарів в лайв даних. Якщо значення в допустимих межах - можна більше нічого не чіпати, якщо ні, то знову підкручуємо гвинти згідно вищевказаних рекомендацій.
Особисто в мене по обох радарах були відхилення 1.3-1.5 градуса. Лівий радар вдалось привести до значень 0.2 - 0.4 градуса з першої спроби, а от щоб правий підігнати до поточних значень 0.3 - 0.5 градуса прийшлось тричі підкручувати гвинти. Але до правого радара дістатись простіше, тому з тим не було особливих проблем.
Ось так я позбувся постійних повідомлень про обмежену роботу адаптивного круїз-контролю, pre sense та системи допомоги руху в заторі. Поки місяць поїздок без жодного нагадування про цю проблему. Сподіваюсь комусь мій допис буде корисним :)